Automatyzacja produkcji mebli – zrobotyzowane stanowisko do zbijania skrzyń łóżek
Zrobotyzowane stanowisko do zbijania skrzyń łóżek u producenta mebli: +40% wydajności, praca na 3 zmiany. Co przesądziło o wyniku i kiedy z robota zrezygnować.
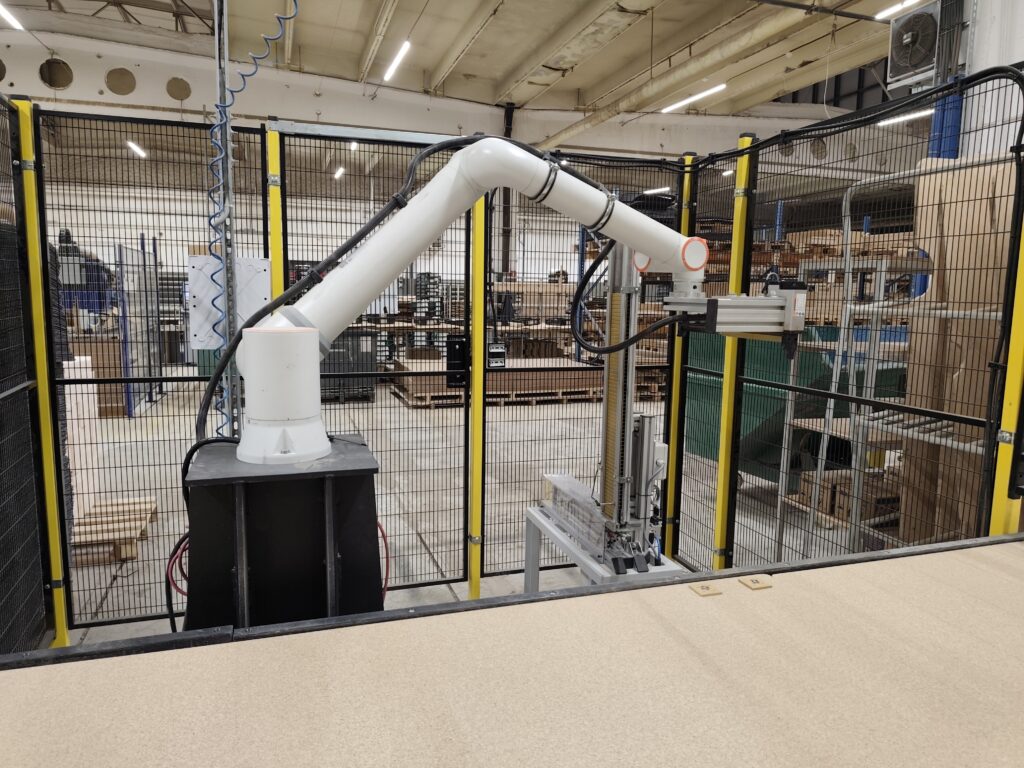
Automatyzacja produkcji mebli kojarzy się zwykle z obróbką płyty albo lakierowaniem, tymczasem tempo całej linii wyznacza często operacja najprostsza: montaż. Zrobotyzowane stanowisko do zbijania skrzyń łóżek, zbudowane dla producenta mebli, podniosło wydajność o ponad 40%, pracuje w cyklu około 40–45 sekund na skrzynię i przejęło pracę w trybie trzyzmianowym bez zwiększania obsady. Poniżej opis tego, co przesądziło o powodzeniu projektu, czego nie widać na etapie oferty i kiedy z robotyzacji lepiej zrezygnować.
Spis treści
Automatyzacja produkcji mebli a specyfika branży
Automatyzacja produkcji mebli różni się od rozwiązań stosowanych w przemyśle metalowym czy spożywczym pod czterema względami, które należy uwzględnić już na etapie koncepcji.
Po pierwsze – materiał nie jest powtarzalny. Drewno i materiały drewnopochodne mają tolerancje wymiarowe nieporównywalne z detalem toczonym z metalu. Element bywa wygięty lub skręcony, krawędź nie zawsze jest prosta, a zmiana wilgotności przekłada się na wymiar przede wszystkim w poprzek włókien – długość elementu pozostaje przy tym praktycznie stała. Inaczej zachowują się materiały drewnopochodne: płyta trzyma wymiar lepiej niż drewno lite, ale pęcznieje na grubość i słabiej utrzymuje łącznik przy krawędzi. Najczęstszym źródłem odchyłek jest zmiana warunków składowania między dostawą a montażem.
Po drugie – wariantowość jest regułą, nie wyjątkiem. Producent mebli rzadko wytwarza jeden format. Skrzynia łóżka występuje w kilku szerokościach, czasem w kilku wysokościach i w wersjach z pojemnikiem lub bez. Stanowisko obsługujące jeden format ma w tej branży znikomą przydatność produkcyjną – sprawdza się wyłącznie przy wyrobie o dużym i stabilnym wolumenie.
Po trzecie – gabaryty i masa. Elementy skrzyni łóżka są duże, a przy tym niewygodne do chwytania: długie, płaskie, podatne na ugięcie. Wpływa to na dobór chwytaka i robota silniej niż sama masa detalu. O klasie robota przesądzają zwykle dopuszczalny moment na osiach nadgarstka i moment bezwładności ładunku, liczone łącznie dla detalu i chwytaka – którego masa bywa większa od masy detalu – oraz odległość środka ciężkości od kołnierza, a nie nominalny udźwig.
Po czwarte – środowisko pracy. Pył i wióry osiadają na optyce systemu wizyjnego i na czujnikach, a sprężone powietrze o nieodpowiedniej klasie czystości dla cząstek stałych, wody i oleju (klasyfikacja wg PN-ISO 8573-1) bywa w zakładzie drzewnym częstszą przyczyną przestojów niż sam robot. Przygotowanie powietrza, obudowy czujników i dostęp do czyszczenia planuje się na etapie projektu, nie po uruchomieniu.
Zbijanie skrzyń i stelaży łóżek – istota problemu
Skrzynia łóżka jest elementem konstrukcyjnym mebla tapicerowanego: od jej geometrii zależy, czy stelaż osadzi się równo i czy gotowy wyrób nie będzie się chwiał. Montaż polega na złożeniu elementów w narożnikach i połączeniu ich zszywkami lub gwoździami. Operacja pozostaje prosta technologicznie, lecz uciążliwa: monotonna, głośna i wykonywana w wymuszonej pozycji, a przy tym decydująca o geometrii wyrobu. Skrzynia zbita bez zachowania kąta prostego zostaje zatrzymana na kontroli, a w części przypadków trafia do klienta końcowego.
Dochodzą do tego uwarunkowania kadrowe, rzadko podnoszone na wstępie rozmowy o robotyzacji: rotacja na tym stanowisku jest z reguły wyższa niż na pozostałych, wdrożenie nowego pracownika wymaga czasu, a absencja jednej osoby zatrzymuje odcinek linii. Wydajność wyznaczają wówczas nie możliwości maszyn, lecz dostępność obsady w danym dniu.
Warto też sprawdzić, jak blisko przenoszone elementy są limitów ręcznych prac transportowych. Rozporządzenie w sprawie bezpieczeństwa i higieny pracy przy ręcznych pracach transportowych (t.j. Dz.U. 2018 poz. 1139) ustala dla mężczyzn 30 kg przy podnoszeniu stałym i 50 kg przy dorywczym, a dla kobiet odpowiednio 12 i 20 kg; przy przenoszeniu powyżej obręczy barkowej granice są niższe – 21 i 35 kg dla mężczyzn oraz 8 i 14 kg dla kobiet. Przy elementach skrzyni ograniczeniem bywa jednak nie masa, lecz gabaryt i wymuszona pozycja, a te przepis również obejmuje.
Budowa zrobotyzowanego stanowiska
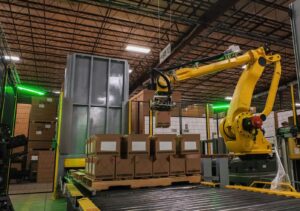
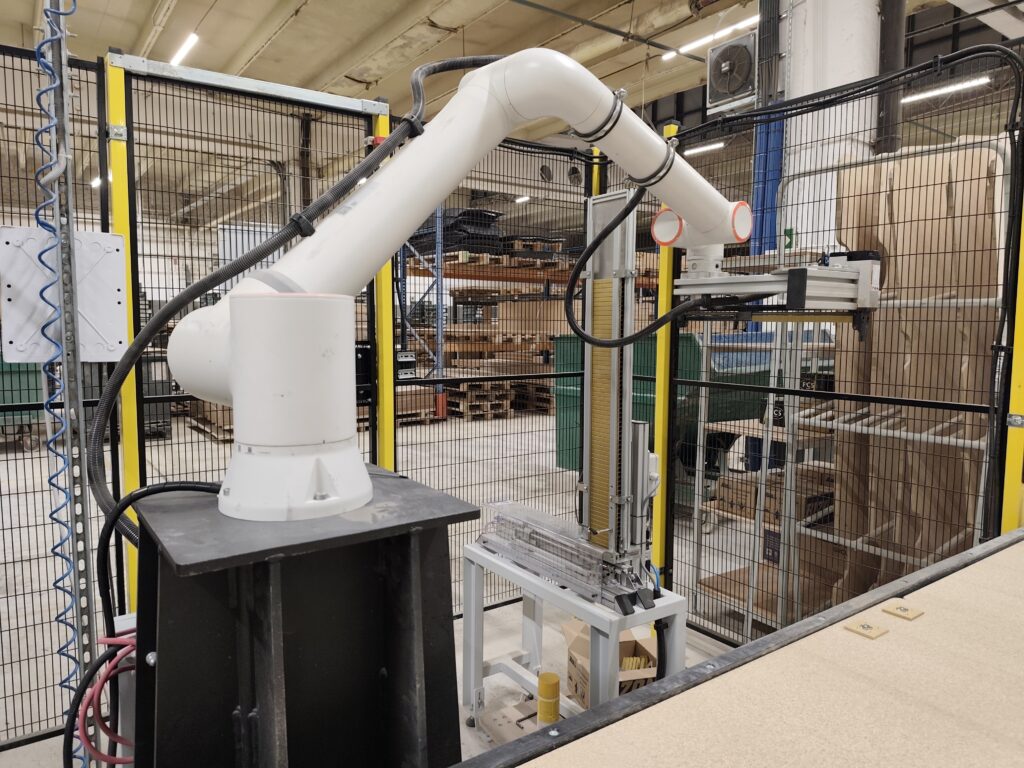
Zrobotyzowane stanowisko do zbijania skrzyń to układ zbudowany wokół robota sześcioosiowego, systemu wizyjnego i zespołu podawania, w którym robot składa elementy skrzyni łóżka w narożnikach i łączy je zszywkami lub gwoździami, utrzymując kąt prosty mimo zmienności materiału mieszczącej się w tolerancji wejściowej.
Sam robot jest przy tym najmniej problematyczną częścią projektu – o wyniku przesądzają podzespoły towarzyszące.
- Chwytak – utrzymuje długi, podatny na ugięcie element bez odkształcenia i bez pozostawiania śladu na powierzchni widocznej po montażu.
- Jednostka łącząca – zszywacz lub gwoździarka wraz z magazynem łączników (laski zszywek albo zwój gwoździ), ich podawaniem i detekcją zacięcia. Rozstrzygnięcia wymaga już na etapie koncepcji, czy narzędzie jest zamocowane na ramieniu robota, czy pozostaje nieruchome w przyrządzie, do którego robot podaje element – od tego zależy czas cyklu i sposób dostępu przy usuwaniu zacięć. Siła odrzutu przy wbijaniu działa na detal i na chwytak, a przy narzędziu na ramieniu także na nadgarstek robota; układ musi ją przejąć, inaczej element przesuwa się w trakcie łączenia.
- System wizyjny – wyznacza rzeczywiste położenie detalu w płaszczyźnie podawania, zamiast przyjmować, że został on podany w położeniu nominalnym. Koryguje wyłącznie niepewność położenia; wypaczenia, skręcenia ani różnic grubości nie kompensuje – te przejmuje bazowanie mechaniczne i podatność przyrządu. Tam, gdzie materiał da się ustalić zderzakami, bazowanie mechaniczne bywa tańsze i pewniejsze od wizji.
- Przyrząd bazujący i podawanie – geometrię gotowej skrzyni wyznaczają powierzchnie bazowe przyrządu, a układ pneumatyczny jedynie dociska do nich element, zawsze do twardego zderzaka. Istotna jest kolejność dociskania: niewłaściwa utrwala błąd zamiast go skompensować. Kąt musi być utrzymany również w chwili wbijania łącznika. Podawanie ma dostarczać elementy w powtarzalnej orientacji i z separacją sztuk – wizja koryguje położenie, ale nie rozdzieli dwóch sklejonych listew.
- Sterowanie PLC – prowadzi sekwencję pracy i obsługuje sygnały z linii.
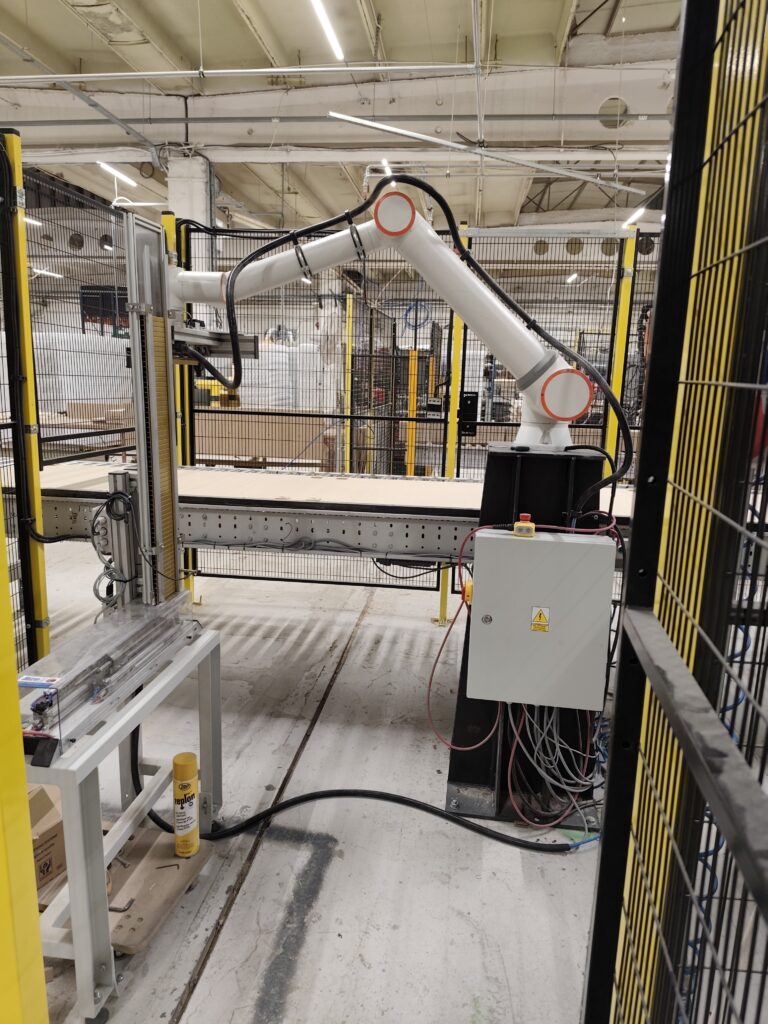
- Układ sterowania związany z bezpieczeństwem – zbudowany na przekaźniku bezpieczeństwa albo sterowniku bezpieczeństwa, odrębnie od sterowania procesem; to on realizuje funkcje bezpieczeństwa – zatrzymanie awaryjne, blokowanie osłon, bezpieczne zatrzymanie – niezależnie od sterownika procesowego.
- Kontrola w procesie – sama powtarzalność ruchu niczego nie potwierdza. Stanowisko sprawdza obecność i orientację detalu przed łączeniem, potwierdza wbicie (nie samo wyzwolenie narzędzia), sygnalizuje brak łącznika w magazynie, a przy drewnie z sękami kontroluje dobicie. Bez tego pominięte wbicie zostaje wykryte dopiero na kontroli końcowej, czyli tam, gdzie wykrywano je przed wdrożeniem.
- Panel operatorski – udostępnia operatorowi podgląd pracy i komunikaty diagnostyczne bez użycia komputera serwisowego. O jego wartości decyduje treść komunikatów: powinny nazywać zdarzenie w języku procesu – brak łącznika w magazynie, bufor wyjściowy pełny, detal niewykryty – a nie powielać kody błędów sterownika. Panel prowadzi też krok po kroku procedurę wznowienia po zatrzymaniu.
Dobór komponentów omawiamy szerzej na stronie robotyzacji i automatyzacji stanowisk, a pełny opis tego wdrożenia znajduje się w realizacji robota do zbijania skrzyń.
Bezpieczeństwo i zgodność z przepisami
Punktem wyjścia jest ocena ryzyka prowadzona zgodnie z PN-EN ISO 12100: wyznaczenie granic stanowiska, identyfikacja zagrożeń, oszacowanie i ewaluacja ryzyka, a następnie redukcja metodą trzech kroków – iteracyjnie, aż do poziomu akceptowalnego. Środki ochronne wynikają z jej rezultatu, nie odwrotnie.
Wymagany poziom zapewnienia bezpieczeństwa (PLr) wyznacza się według PN-EN ISO 13849-1 osobno dla każdej funkcji bezpieczeństwa. Kategoria to klasyfikacja architektury układu sterowania, a PL – osiągnięty wynik; łączenie obu pojęć w jedno określenie jest źródłem nieporozumień na etapie odbioru. Dla głównych funkcji bezpieczeństwa takich stanowisk – zatrzymania po otwarciu osłony i po naruszeniu kurtyny – PLr wypada zwykle na PL d, realizowany w architekturze kategorii 3, o ile ocena ryzyka nie wskaże inaczej.
Zatrzymanie awaryjne wymaga ręcznie uruchamianego elementu z blokadą, zgodnie z PN-EN ISO 13850. Przycisk na ekranie dotykowym nie jest zatrzymaniem awaryjnym, niezależnie od tego, jak został zaprogramowany. Zatrzymanie awaryjne pozostaje przy tym środkiem uzupełniającym – nie zastępuje osłony i nie jest zaliczane do środków redukcji ryzyka.
Dla stanowisk zrobotyzowanych właściwa jest norma PN-EN ISO 10218-1 wraz z PN-EN ISO 10218-2, dotyczącą integracji. Stosowanie normy zharmonizowanej jest dobrowolne: daje domniemanie zgodności z wymaganiami zasadniczymi, o ile dane wydanie zostało przywołane w Dzienniku Urzędowym UE, natomiast sam obowiązek wynika z aktu prawnego, a nie z normy. Norma jest punktem odniesienia zarówno przy nowej instalacji, jak i przy istotnej modyfikacji stanowiska już użytkowanego; wobec stanowisk użytkowanych bez takiej modyfikacji nie działa wstecz.
O tym, który akt prawny znajduje zastosowanie, decyduje data oddania stanowiska do użytku: do 19 stycznia 2027 r. włącznie jest to dyrektywa 2006/42/WE, a od 20 stycznia 2027 r. – rozporządzenie (UE) 2023/1230. Stanowisko złożone z robota i maszyn współpracujących stanowi zespół maszyn: przed oddaniem do użytku wymaga własnej oceny ryzyka, dokumentacji technicznej, instrukcji, deklaracji zgodności – do 19 stycznia 2027 r. deklaracji zgodności WE, od 20 stycznia 2027 r. deklaracji zgodności UE – oraz oznakowania CE. Za stanowisko już użytkowane odpowiada pracodawca, w zakresie wymagań minimalnych wynikających z rozporządzenia Ministra Gospodarki z 30 października 2002 r. w sprawie minimalnych wymagań dotyczących bezpieczeństwa i higieny pracy w zakresie użytkowania maszyn przez pracowników podczas pracy (Dz.U. 2002 nr 191 poz. 1596, z późn. zm.), wdrażającego dyrektywę 2009/104/WE.
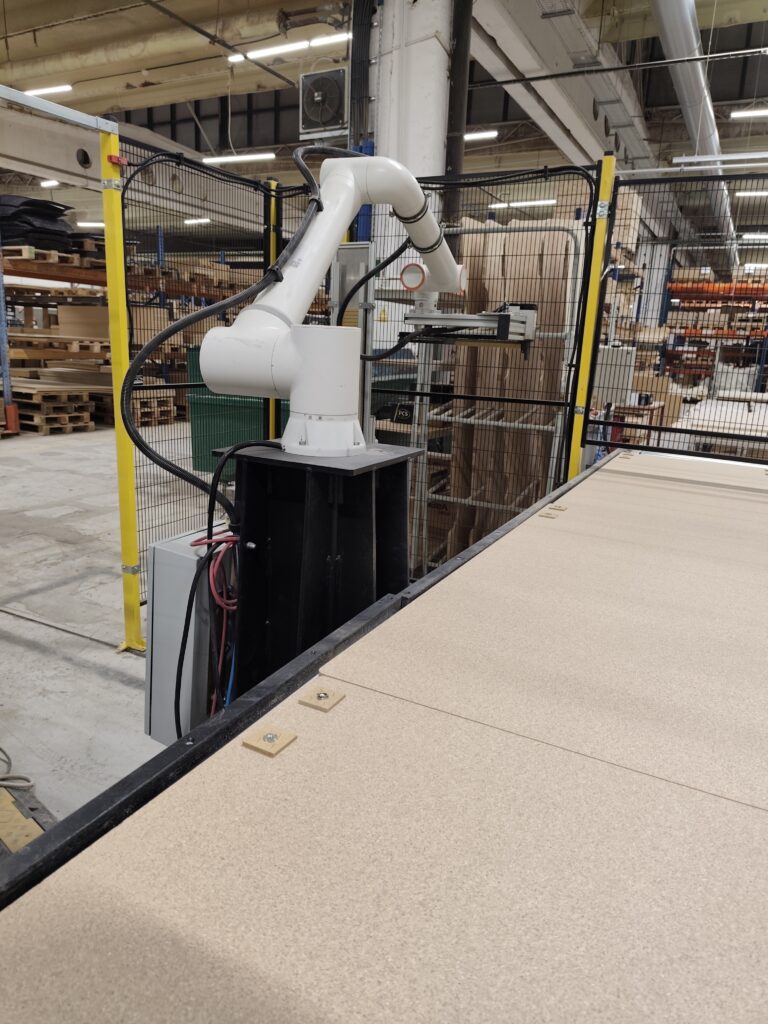
Osobnym zagadnieniem jest otwór przelotowy w osłonie, przez który wchodzi i wychodzi materiał: ma przepuszczać detal, nie przepuszczając człowieka. Realizuje się to tunelem, którego długość wynika z odległości bezpieczeństwa wg PN-EN ISO 13857, albo mutingiem kurtyny świetlnej – czasowym zawieszeniem jej funkcji na czas przejścia detalu, sterowanym co najmniej dwoma niezależnymi czujnikami; muting sam jest funkcją bezpieczeństwa z własnym PLr. Przy otworze umożliwiającym wejście całym ciałem trzeba ponadto wykluczyć, że osoba pozostanie wewnątrz strefy niewykryta, a przycisk resetu umieścić poza strefą, z widokiem na jej wnętrze. Równie istotny jest przewidziany dostęp do usuwania zacięć i uzupełniania łączników – jeżeli każda taka czynność wymaga długiej procedury wznowienia, powstaje zachęta do obejścia urządzenia blokującego, którą PN-EN ISO 14119 każe wyeliminować już w projekcie.
Co z tego wynika dla zakładu: ocena ryzyka, dokumentacja techniczna, instrukcja i deklaracja zgodności wchodzą w zakres zlecenia, a nie stanowią osobnej pozycji. Deklarację zgodności dla zespołu maszyn wystawia integrator jako jego producent. Zakład otrzymuje komplet dokumentacji, a stanowisko nosi oznakowanie CE.
Przezbrojenie na inny format bez udziału integratora
Jest to czynnik, który w praktyce najczęściej przesądza o tym, czy stanowisko pozostanie w bieżącej eksploatacji, czy zostanie wyłączone z użytkowania. Producent mebli przechodzi na inny format wielokrotnie w ciągu jednej zmiany roboczej, nie zaś raz na kwartał. Jeżeli każde takie przezbrojenie wymaga interwencji integratora, stanowisko przestaje pełnić funkcję narzędzia produkcyjnego i staje się wyłącznie pozycją kosztową.
Rozwiązaniem jest udostępnienie operatorowi parametrów procesu, a nie kodu programu. Operator wybiera na panelu operatorskim recepturę – zapisany zestaw ustawień dla danego formatu skrzyni – po czym stanowisko przestawia się automatycznie. Nowy wariant dopisuje się jako kolejną pozycję listy, bez ingerencji w kod.
Receptura obejmuje jednak tylko to, co jest parametryczne w oprogramowaniu. Jeżeli zmiana formatu wymaga przestawienia zderzaka, prowadnicy albo rozstawu przyssawek, przezbrojenie pozostaje ręczne – dlatego przyrząd projektuje się tak, aby wszystkie formaty bazowały do jednego narożnika, a elementy nastawne miały napęd. Zakres, w jakim receptura może zmieniać położenia, ogranicza się przy tym do przestrzeni objętej oceną ryzyka. Samo ograniczenie w recepturze nie jest jednak środkiem ochronnym – przestrzeń ograniczoną wyznacza ograniczenie osi i przestrzeni o klasie bezpieczeństwa w sterowaniu robota albo zderzaki mechaniczne, a osłony obejmują całą tę przestrzeń, niezależnie od tego, ile z niej wykorzystuje bieżąca receptura.
Integracja robota z istniejącym procesem produkcji
Stanowisko rzadko powstaje w pustym obiekcie. W tym przypadku włączono je w działającą linię za pomocą przenośników i buforów międzyoperacyjnych, które uniezależniają takt pracy robota od taktu stanowisk sąsiednich. Bufor jest tu założeniem konstrukcyjnym, a nie dodatkiem – bez niego postój po jednej stronie natychmiast unieruchamia drugą. Jego pojemność wynika z czasu typowego zatrzymania sąsiedniego stanowiska podzielonego przez czas taktu – czyli z liczby sztuk, które stanowisko zdąży wyprodukować albo zużyć, zanim sąsiad ruszy. Bufor dobrany do mikroprzestojów nie zabezpiecza przed zatrzymaniami liczonymi w kilkunastu minutach, dlatego punktem wyjścia jest pomiar rzeczywistego rozkładu przestojów na linii, a nie wartość deklarowana.
Dane produkcyjne wymieniane są z systemem nadrzędnym protokołem Modbus TCP. Samo tempo pracy wyznaczają natomiast sygnały zapełnienia buforów i blokady procesowe realizowane na poziomie sterownika, a jeżeli przechodzą siecią – z nadzorem czasu po obu stronach. Modbus TCP nie jest protokołem deterministycznym ani protokołem bezpieczeństwa: nadaje się do wymiany danych produkcyjnych, natomiast nie do przesyłania sygnałów funkcji bezpieczeństwa. Te realizuje wydzielony układ sterowania, a przy transmisji sieciowej – protokół bezpieczeństwa (PROFIsafe, CIP Safety, FSoE).
Montaż i uruchomienie zaplanowano tak, aby produkcja nie została przerwana – w zakładzie pracującym na trzy zmiany jest to wymaganie brzegowe, a nie preferencja. Efekt u tego producenta mebli: cykl zbijania jednej skrzyni około 40–45 sekund, wydajność wyższa o ponad 40% i praca na trzy zmiany bez zwiększania obsady. Zagadnienie integracji z istniejącym parkiem maszynowym omawiamy też we wpisie o tym, czy modernizować maszynę, czy kupić nową.
Kryteria opłacalności robotyzacji produkcji mebli
Nie każde stanowisko montażowe warto robotyzować i mówimy o tym przed wyceną, a nie po wdrożeniu. Robotyzacja produkcji mebli opłaca się w określonych warunkach; poniższe zestawienie porządkuje te, które najczęściej przesądzają o wyniku takiej oceny.
| Przemawia za robotyzacją | Przemawia przeciw robotyzacji |
|---|---|
| Skończona, znana lista formatów wyrobu (kilkanaście czy kilkadziesiąt – bez znaczenia, byle spisanych) | Produkcja jednostkowa, każdy wyrób inny |
| Praca na dwie lub trzy zmiany | Jedna zmiana, produkcja sezonowa |
| Operacja stanowiąca wąskie gardło linii | Wąskie gardło w innym miejscu linii |
| Wysoka rotacja i absencja na stanowisku | Stabilna, doświadczona obsada |
| Materiał wejściowy przycięty w tolerancji i posortowany | Tolerancje cięcia poza kontrolą, materiał nieposortowany |
| Utrzymanie ruchu dostępne na każdej zmianie | Brak służb utrzymania ruchu poza pierwszą zmianą |
| Miejsce na strefę z osłonami oraz zapas wydajności sprężarki i zasilania | Brak miejsca albo rezerwy w mediach |
Reguła praktyczna: jeżeli spełnione są co najmniej trzy z siedmiu warunków lewej kolumny, stanowisko zrobotyzowane warto wyceniać. Dwa warunki są przy tym rozstrzygające same w sobie – jeżeli wąskie gardło leży gdzie indziej albo produkcja jest jednostkowa, pozostałe pozycje nie mają znaczenia.
Przy przewadze kolumny prawej racjonalniejsze bywa rozwiązanie pośrednie: półautomat wspierający operatora, poprawa podawania materiału albo modernizacja sterowania maszyny faktycznie ograniczającej przepustowość. Warto też porównać robota z rozwiązaniem dedykowanym: przy jednym, niezmiennym formacie zbijarka lub prasa ramowa z dociskami bywa szybsza i tańsza od stanowiska zrobotyzowanego. Robot ma przewagę tam, gdzie warianty różnią się nie tylko wymiarem, lecz konstrukcją – liczbą elementów albo rozmieszczeniem łączników – oraz tam, gdzie to samo ramię ma z czasem przejąć kolejną operację. Przy samej zmianie wymiaru zbijarka z nastawnymi zderzakami radzi sobie równie dobrze. Podobną logikę stosujemy przy ocenie, kiedy opłaca się robot paletyzujący.
O tym, czy stanowisko będzie codziennie używane, przesądza zakres przezbrojenia oddany operatorowi. O terminie odbioru przesądza natomiast inny czynnik: najwięcej czasu pochłania nie zaprogramowanie robota, lecz uzgodnienie zachowania stanowiska w sytuacjach nietypowych. Przy elemencie wybrakowanym, przy zapełnionym buforze, przy przerwaniu cyklu przez operatora, przy braku łącznika w magazynie – każdy z tych przypadków wymaga decyzji, kto ją podejmuje i co dzieje się z detalem. Przygotowanie odpowiedzi na te pytania przed rozpoczęciem projektu skraca jego czas realizacji silniej niż jakikolwiek wybór sprzętu.
Pytania i odpowiedzi
Ile kosztuje zrobotyzowane stanowisko do zbijania skrzyń?
Stanowisko zrobotyzowane to wydatek rzędu 150–500 tys. zł, a realizacja zajmuje 3–6 miesięcy. O miejscu w widełkach decydują: liczba obsługiwanych formatów, zakres środków bezpieczeństwa wynikający z oceny ryzyka oraz sposób wpięcia w istniejącą linię. Wycenę z widełkami kosztów i szacowanym zwrotem przekazujemy w ciągu 48 h od wizyty, a sama wizyta jest bezpłatna.
Czy robot poradzi sobie z drewnem o zmiennych wymiarach?
Tak, pod warunkiem że przyrząd bazujący jest właściwie zaprojektowany, a niepewność położenia podawanego detalu wybiera system wizyjny albo bazowanie zderzakami. Wypaczenia, skręcenia i różnice grubości przejmuje bazowanie mechaniczne oraz podatność przyrządu. Bez obu tych rozwiązań stanowisko zadziała wyłącznie na materiale o powtarzalnej geometrii, czego w produkcji mebli nie ma.
Czy robot poradzi sobie z kilkoma formatami skrzyń?
Tak, pod warunkiem że lista formatów jest znana na etapie projektu. Każdy wariant zapisuje się jako recepturę wybieraną z panelu operatorskiego, a przezbrojenie sprowadza się do wskazania pozycji na liście – pod warunkiem, że elementy nastawne przyrządu mają napęd, a wszystkie formaty bazują do jednego narożnika. Kluczowe jest ustalenie na początku, które parametry mają być edytowalne bez udziału integratora i w jakim zakresie – granicę wyznacza przestrzeń objęta oceną ryzyka.
Czy do obsługi robota potrzebny jest programista?
Nie. Stanowisko obsługuje, po przeszkoleniu, operator dotychczas wykonujący tę operację ręcznie. Panel prezentuje stan pracy i komunikaty diagnostyczne, dzięki czemu operator rozwiązuje typowe sytuacje samodzielnie. Stanowisko przygotowuje się też do zdalnej diagnostyki przez połączenie internetowe – integrator może sprawdzić stan sterowania i robota bez wizyty w zakładzie. Zakład otrzymuje komplet dokumentacji stanowiska: ocenę ryzyka, dokumentację powykonawczą, instrukcję oraz deklarację zgodności; stanowisko nosi oznakowanie CE.
Czy trzeba zatrzymać produkcję na czas montażu?
Nie jest to konieczne. Prace planuje się etapami, a włączenie stanowiska w linię odbywa się w oknach uzgodnionych z zakładem. W opisywanym wdrożeniu integracja przebiegła bez przerywania ciągłości produkcji.
Czy modernizacja stanowiska wymaga nowego oznakowania CE?
Nie zawsze. Zależy to od tego, czy zmiana jest istotną modyfikacją. Kryterium jest złożone: musi pojawić się nowe zagrożenie albo wzrosnąć ryzyko, a jednocześnie zaistnieć konieczność dodania lub przebudowy środków ochronnych. Dodanie prostej osłony bez ingerencji w układ sterowania bezpieczeństwem istotną modyfikacją nie jest. Każdy przypadek oceniamy przed rozpoczęciem prac.
Czy stanowisko można później rozbudować?
Tak, jeśli przewidziano to w projekcie. Rezerwa w sterowaniu, wolne wejścia i wyjścia, miejsce w szafie oraz zapas wydajności sprężonego powietrza są na etapie budowy tanie, a umożliwiają późniejsze dodanie kolejnej operacji. Zapas zasięgu robota jest natomiast kosztowny: przejście o klasę wyżej powiększa również strefę objętą osłonami i zajmowaną powierzchnię. Rozbudowa zawsze wymaga aktualizacji oceny ryzyka; dopiero jej wynik przesądza, czy zmiana jest istotną modyfikacją pociągającą ponowną ocenę zgodności.
Koszt stanowiska do zbijania skrzyń i zamówienie wyceny
O miejscu w widełkach 150–500 tys. zł decydują przede wszystkim liczba formatów, zakres środków bezpieczeństwa i sposób wpięcia w linię; czas realizacji to 3–6 miesięcy. Tę kwotę rozkładamy na czynniki we wpisie o tym, ile kosztuje automatyzacja linii produkcyjnej.
Jeśli u Ciebie w zakładzie zbijanie, montaż albo pakowanie wyznacza rytm całej linii, zacznij od pokazania nam tego procesu. Przyjeżdżamy, mierzymy czasy i mówimy wprost, czy robotyzacja tej konkretnej operacji ma sens – także wtedy, gdy odpowiedź brzmi „nie warto”. Wizyta i wstępna ocena są bezpłatne i do niczego nie zobowiązują; wycenę z widełkami kosztów i szacowanym zwrotem otrzymujesz w ciągu 48 h od wizyty.
Zadzwoń: +48 796 019 414, napisz na biuro@automation.net.pl albo wypełnij formularz kontaktowy. Realizacje prowadzimy w całej Polsce.