Serwo czy falownik? Dobór napędu do maszyny produkcyjnej
Falownik reguluje prędkość, serwonapęd steruje położeniem, prędkością i momentem. Kiedy wystarczy falownik, kiedy potrzebne serwo, jak dobrać serwonapęd.
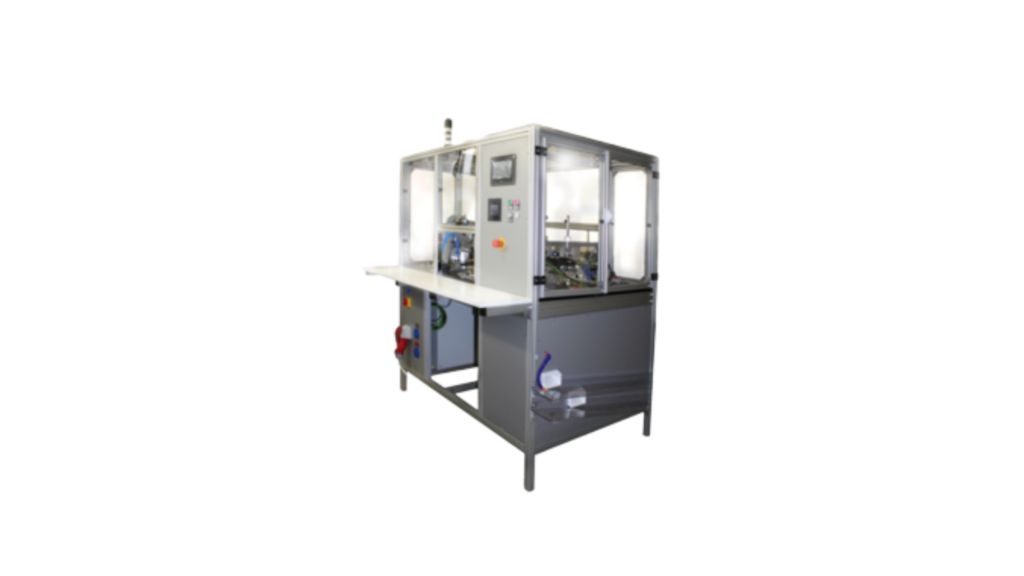
Serwo czy falownik? Falownik wystarczy, gdy napęd ma tylko regulować prędkość; serwonapęd jest potrzebny, gdy oś ma szybko i dokładnie zatrzymywać się w zadanym punkcie, pracować synchronicznie z inną osią albo kontrolować moment. Falownik z silnikiem asynchronicznym reguluje zwykle prędkość w pętli otwartej, serwonapęd steruje położeniem, prędkością i momentem w zamkniętej pętli sprzężenia zwrotnego. W artykule omówiono różnice, zakres zastosowań obu rozwiązań, warianty pośrednie – w tym maszynę na silnikach krokowych, które gubią pozycję – oraz dobór serwonapędu krok po kroku; podział ról obu napędów ilustrują dwie zrealizowane maszyny: półautomat montażowy ze stołem obrotowym i trzyosiowa frezarka CNC.
Spis treści
Serwo czy falownik – zasada działania i różnice
Falownik (przemiennik częstotliwości) zasila silnik asynchroniczny napięciem o regulowanej częstotliwości i amplitudzie, dzięki czemu płynnie zmienia jego prędkość obrotową. Zwykły falownik nie mierzy położenia wału. W sterowaniu U/f (stały stosunek napięcia do częstotliwości) silnik pracuje z poślizgiem zależnym od obciążenia. Sterowanie wektorowe bezczujnikowe estymuje prędkość i strumień magnetyczny z mierzonych prądów i napięć oraz daje pełny moment od około 0,5 Hz. Dopiero sterowanie wektorowe z enkoderem zamyka pętlę prędkości i utrzymuje pełny moment także przy zatrzymanym wale. W pracy ciągłej przy niskich prędkościach oba warianty sterowania wektorowego wymagają obcego wentylatora silnika.
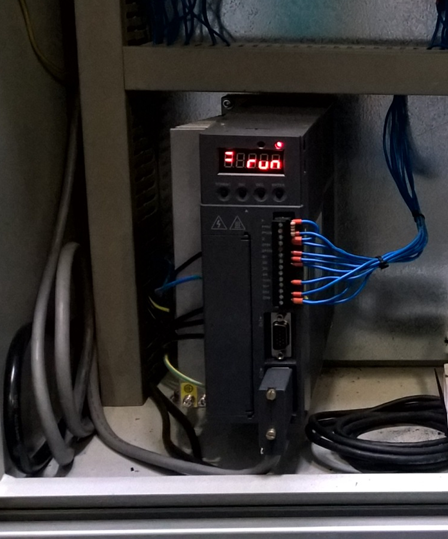
Serwonapęd to zestaw złożony z serwosilnika (zwykle synchronicznego z magnesami trwałymi), wbudowanego enkodera oraz serwowzmacniacza, który w zamkniętej pętli reguluje prąd, prędkość i położenie wału. Potocznie „serwo” oznacza cały ten zestaw. Sterownik zadaje pozycję, a serwowzmacniacz porównuje ją z odczytem enkodera i koryguje uchyb w cyklach rzędu mikrosekund dla pętli prądu i milisekund dla pętli położenia. Wirnik o małej bezwładności i chwilowa przeciążalność 2–3,5-krotności momentu znamionowego (przez sekundy, do określonej prędkości) dają dynamikę nieosiągalną dla silnika asynchronicznego o porównywalnym momencie. Serie z enkoderem inkrementalnym, jak Xinje DS2, wymagają bazowania po załączeniu; enkoder absolutny wieloobrotowy (opcja w nowszych seriach, np. DS5; licznik obrotów podtrzymuje bateria w przewodzie enkodera) zachowuje informację o położeniu po wyłączeniu zasilania.
Najważniejsze różnice między falownikiem a serwonapędem:
| Kryterium | Falownik + silnik asynchroniczny | Serwonapęd |
|---|---|---|
| Wielkość regulowana | prędkość; moment tylko w trybie wektorowym | położenie, prędkość i moment |
| Sprzężenie zwrotne | brak lub enkoder opcjonalny | zawsze – enkoder wbudowany w silnik |
| Powtarzalność pozycjonowania | zgrubna, na czujnikach; hamulec, gdy na oś działa siła w spoczynku (±1–2 mm) | dziesiąte do setnych części milimetra, zależnie od mechaniki |
| Moment przy zerowej prędkości | pełny tylko z enkoderem; bezczujnikowo od ok. 0,5 Hz; w pracy ciągłej przy niskich prędkościach – z obcym wentylatorem | pełny, także w spoczynku |
| Dynamika, cykle start–stop | ograniczona bezwładnością wirnika | bardzo wysoka, przeciążalność chwilowa 2–3,5× |
| Synchronizacja osi | przybliżona | elektroniczna przekładnia i krzywka |
| Koszt zestawu o porównywalnym momencie | najniższy, silnik standardowy | kilkukrotnie wyższy |
| Typowe zastosowanie | przenośniki, pompy, wentylatory, wrzeciona, mieszadła | osie pozycjonujące, stoły obrotowe, podajniki, CNC, roboty |
Zakres zastosowań falownika
Falownik jest właściwym wyborem wszędzie tam, gdzie zadaniem napędu jest utrzymanie zadanej prędkości lub jej płynna zmiana, a położenie wału nie ma znaczenia: przenośniki i podajniki taśmowe, pompy, wentylatory, mieszadła, wrzeciona obrabiarek, walce ciągnące, napędy główne maszyn pakujących o pracy ciągłej. Zaletą jest nie tylko cena, lecz także silnik – standardowy silnik asynchroniczny jest dostępny z magazynu u większości dostawców, ma prostą budowę i nie wymaga przewodu enkoderowego. Ograniczeniem jest chłodzenie: silnik z własnym wentylatorem przy długotrwałej pracy poniżej około 20–30 Hz przegrzewa się i wymaga obcego wentylatora albo obniżenia momentu.
Falownik wystarcza również do pozycjonowania zgrubnego, jeżeli maszyna toleruje niepewność rzędu milimetrów: przenośnik dojeżdżający do czujnika z prędkością pełzającą (czujnik zwolnienia i czujnik zatrzymania dają powtarzalność ±1–2 mm, zależną od obciążenia), podnośnik podający detale na poziom potwierdzany czujnikiem, oś nastawcza przestawiana raz na zmianę. Tam, gdzie na oś działa siła w spoczynku (podnośnik, docisk), warunkiem jest hamulec mechaniczny utrzymujący położenie po zatrzymaniu, ponieważ silnik asynchroniczny bez enkodera nie utrzyma obciążenia w spoczynku. Falownik przestaje wystarczać, gdy cykl wymaga częstych startów i zatrzymań z wysoką dynamiką, gdy moment ma być kontrolowany przy bardzo niskiej prędkości, albo gdy dwie osie mają poruszać się w zadanej zależności od siebie.
Zastosowania serwonapędu
Serwonapęd jest konieczny tam, gdzie napęd musi zatrzymać się w zadanym punkcie z powtarzalnością dziesiątych lub setnych części milimetra, wykonać ruch w ściśle określonym czasie albo pracować w zależności od innej osi. Typowe zastosowania serwonapędu w maszynach produkcyjnych to:
- stoły obrotowe i indeksujące – obrót o zadany kąt do kolejnej stacji, z pozycją utrzymywaną podczas operacji;
- osie liniowe podawania i pozycjonowania – podajniki taktowe (o ruchu przerywanym), manipulatory pick-and-place, osie X/Y/Z portali;
- cięcie i znakowanie w locie – oś narzędzia synchronizowana z ruchem materiału (elektroniczna przekładnia lub krzywka);
- operacje z kontrolą momentu – wciskanie, dociskanie, dokręcanie z ograniczeniem momentu;
- osie interpolowane – obrabiarki CNC, urządzenia dozujące po konturze, plotery.
Dwie zrealizowane maszyny wyznaczają granicę między obydwoma rozwiązaniami. W półautomacie do montażu głowicy golarki stół z detalami jest obracany serwonapędem Xinje serii DS2: każda stacja – wbijanie blaszki, wciskanie przycisku ze sprężyną, kontrola wizyjna – wymaga ustawienia detalu z dokładnością do dziesiątych części milimetra, a pozycja musi być utrzymana w czasie operacji. Stół na falowniku zatrzymywany na czujnikach nie zapewnia takiej powtarzalności. Efektem wdrożenia całego półautomatu jest trzykrotny wzrost wydajności względem montażu ręcznego oraz zmniejszenie liczby braków do zera dzięki kontroli obecności komponentów.
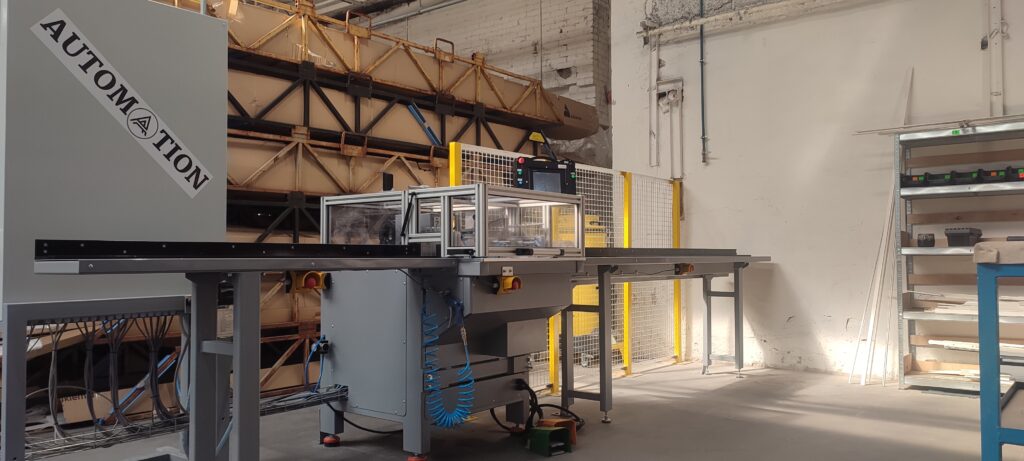
Trzyosiowa frezarka CNC do aluminiowych szprosów łączy oba rodzaje napędu w jednej maszynie: trzy osie interpolowane są napędzane serwonapędami Xinje serii DS5, sterowanymi autorskim systemem CNC, natomiast wrzeciono o mocy 2 kW – falownikiem; od wrzeciona wymaga się stałej prędkości obrotowej, a nie położenia. Maszyna obrabia profile o szerokości 25–60 mm i długości do 2500 mm z posuwem do 500 mm/s i dokładnością pozycjonowania ±0,05 mm. Serwo tam, gdzie ma znaczenie położenie, falownik tam, gdzie ma znaczenie prędkość – to reguła projektowa, nie kompromis.
Warianty pośrednie i maszyna na silnikach krokowych
Falownik wektorowy z kartą enkodera zamyka pętlę prędkości na silniku asynchronicznym wyposażonym w enkoder: daje pełny moment przy zerowej prędkości i pozycjonowanie osi wolnych z dokładnością rzędu dziesiątych części milimetra bez serwosilnika. Sprawdza się w podnośnikach, osiach nastawczych i przenośnikach pozycjonujących, ale nie w cyklach dynamicznych – bezwładność wirnika asynchronicznego pozostaje bez zmian. Serwonapęd z silnikiem asynchronicznym (silnik o wzmocnionej konstrukcji z enkoderem i serwowzmacniacz) stosuje się przy dużych mocach, gdzie silnik z magnesami trwałymi byłby nieopłacalny.
Silnik krokowy z zamkniętą pętlą to ekonomiczna alternatywa dla serwonapędu w osiach o małym momencie i umiarkowanej prędkości: enkoder wykrywa gubienie kroków, a sterownik silnika krokowego pracuje jak prosty serwowzmacniacz. Silnik krokowy nie ma jednak przeciążalności chwilowej, a jego moment spada z prędkością – powyżej kilkuset obrotów na minutę lub kilkunastu niutonometrów przewaga serwonapędu staje się wyraźna. Stąd reguła dla maszyny, która gubi pozycję: jeżeli moment potrzebny przy prędkości roboczej mieści się w charakterystyce silnika krokowego, a silnik gubi kroki tylko sporadycznie (rezonans, brak zapasu momentu w pętli otwartej), zwykle wystarczy silnik krokowy z zamkniętą pętlą. Jeżeli potrzebny moment przekracza tę charakterystykę albo cykl wymaga chwilowego przeciążenia, potrzebny jest serwonapęd.
Zamiana silnika krokowego na serwonapęd jest częstą modernizacją, ale nie sprowadza się do wymiany silnika. Serwosilnik dobiera się według momentu, nie kołnierza – silnik krokowy ma wysoki moment trzymania w spoczynku i serwosilnik tego samego kołnierza bywa słabszy. Serwowzmacniacz przyjmuje sygnał impulsowy tego samego typu, lecz wymaga dopasowania poziomu (5 V line-driver lub 24 V) i częstotliwości impulsów, przekładni elektronicznej, obsługi w programie sygnałów załączenia, alarmu i potwierdzenia pozycji oraz strojenia pętli regulacji. Sterownik z wyjściami impulsowymi zwykle zostaje, a zakres prac przy każdej osi ustala się po oględzinach. Ponownej oceny zgodności maszyna wymaga wtedy, gdy zmiana tworzy nowe zagrożenie lub zwiększa ryzyko, a ich ograniczenie wymaga dodania albo przebudowy środków ochronnych z ingerencją w układ sterowania związany z bezpieczeństwem. Wyższa dynamika osi na serwonapędzie bywa takim wzrostem ryzyka; rozstrzyga o tym ocena ryzyka zmiany, którą przeprowadza się w każdym przypadku.
Dobór serwonapędu krok po kroku
Dobór serwonapędu zaczyna się od profilu ruchu, nie od katalogu, i jest iteracyjny – przełożenie zmienia jednocześnie moment, prędkość i bezwładność:
- Profil ruchu – droga, czas cyklu, czas postoju, kształt profilu (trapez lub S-krzywa); z nich wynikają prędkość maksymalna i przyspieszenie.
- Przeniesienie napędu i przełożenie – śruba kulowa na krótkich osiach o dużej sile, pasek zębaty na osiach długich i szybkich, listwa zębata powyżej kilku metrów; przekładnia planetarna zmniejsza bezwładność sprowadzoną na wał silnika proporcjonalnie do kwadratu przełożenia, ale dodaje własną bezwładność i luz, a w wersji precyzyjnej kosztuje często więcej niż silnik.
- Momenty – moment obciążenia (tarcie, siła procesu, składowa grawitacyjna) i moment dynamiczny z bezwładności układu (wirnik, przekładnia, obciążenie sprowadzone na wał silnika) i przyspieszenia; stosunek bezwładności obciążenia do wirnika – orientacyjnie do 5–10 dla osi dynamicznych, więcej dla osi wolnych i sztywnych.
- Sprawdzenie silnika – moment skuteczny cyklu, łącznie z momentem utrzymywanym w postoju, musi być mniejszy od momentu znamionowego z marginesem 20–30% (wartości katalogowe obowiązują dla pracy ciągłej S1 w 40 °C), a moment szczytowy i prędkość muszą mieścić się w strefie pracy chwilowej charakterystyki moment–prędkość.
- Hamulec i mechanika – oś pionowa wymaga hamulca trzymającego w silniku (nie roboczego) albo przeniesienia samohamownego; o dokładności bezwzględnej decydują luz przekładni i śruby, podatność pasa i sztywność mocowań, a nie rozdzielczość enkodera.
- Interfejs i zasilanie – impuls–kierunek do kilku osi (uwaga na maksymalną częstotliwość wyjść sterownika), magistrala ruchu, np. EtherCAT, do wielu osi interpolowanych i synchronizowanych, tabela pozycji przez Modbus do osi prostych; klasa napięciowa serwowzmacniacza (220 lub 400 V) musi odpowiadać zasilaniu i silnikowi. Rezystor hamowania dobiera się z energii hamowania i częstości zatrzymań, a częstą przyczyną błędów enkodera po uruchomieniu jest brak połączenia ekranu przewodu z uziemieniem na całym obwodzie dławnicy kablowej.
Częsty błąd doboru to wybór silnika według mocy: silnik wysokoobrotowy o dużej mocy, ale małym momencie znamionowym, dobrany bez przekładni nie utrzyma obciążenia prasowania w spoczynku, a silnik przewymiarowany „na zapas” ma bezwładność wirnika większą niż obciążenie i nie wykorzystuje dynamiki. Dobór sterownika do liczby i rodzaju osi omówiono we wpisie „Sterowniki PLC w automatyzacji przemysłowej – rodzaje, programowanie i praktyczny dobór”, a dobór panelu operatorskiego – we wpisie „Panel HMI w praktyce – jak dobrać panel operatorski do maszyny”.
Koszty, energia i bezpieczeństwo napędu
Koszty. Zestaw serwonapędu jest kilkukrotnie droższy od falownika z silnikiem o porównywalnym momencie, a do ceny należy doliczyć przewód enkoderowy, często przekładnię planetarną i sterownik z obsługą osi; silnik asynchroniczny jest zwykle dostępny od ręki, a serwonapęd i przekładnia precyzyjna mają dłuższe terminy dostaw, zależne od dostawcy. Rachunek zmienia się, gdy serwonapęd zastępuje mechanikę: stół obrotowy na serwonapędzie nie potrzebuje mechanizmu maltańskiego (mechanicznego indeksera) i pozwala na zmienny podział, ale pozycję pod obciążeniem utrzymuje wtedy napęd; oś na serwonapędzie nie potrzebuje zderzaków nastawnych na każdy format (krańcówki i stałe zderzaki krańcowe pozostają), a zmiana położeń osi na inny format sprowadza się do wybrania receptury na panelu. W maszynie o kilku formatach ten efekt może zrównoważyć różnicę w cenie napędu.
Energia. Silniki asynchroniczne (indukcyjne) i przemienniki częstotliwości podlegają rozporządzeniu Komisji (UE) 2019/1781 z późn. zm. w sprawie ekoprojektu: od 1 lipca 2021 r. trójfazowe silniki indukcyjne 0,75–1000 kW muszą spełniać klasę sprawności co najmniej IE3 (od 0,12 do poniżej 0,75 kW – IE2), a przemienniki z wejściem trójfazowym dla silników 0,12–1000 kW – klasę IE2; od 1 lipca 2023 r. silniki 75–200 kW o 2, 4 lub 6 biegunach, z wyjątkiem silników hamulcowych i przeciwwybuchowych – IE4. Serwosilniki synchroniczne z magnesami trwałymi są poza zakresem rozporządzenia, ponieważ dotyczy ono silników indukcyjnych. Indukcyjny silnik hamulcowy podlega zwykle IE3. Serwowzmacniacz z zasilaniem trójfazowym podlega IE2 tylko wtedy, gdy spełnia definicję przemiennika, czyli może zasilać także silnik indukcyjny; przemienniki regeneratywne są wyłączone. W cyklach start–stop energię oszczędza się przede wszystkim dzięki odzyskowi przy hamowaniu na wspólnej szynie DC kilku osi.
Bezpieczeństwo. Część falowników i serwowzmacniaczy oferuje podfunkcje bezpieczeństwa opisane w PN-EN 61800-5-2:2017-07, a ich zakres zależy od modelu i wersji napędu: STO (Safe Torque Off – napęd nie dostarcza silnikowi energii wytwarzającej moment; zatrzymanie kategorii 0 według PN-EN 60204-1:2018-12), SS1 (Safe Stop 1 – hamowanie po rampie zakończone STO; zatrzymanie kategorii 1, w wariancie SS1-t bez nadzoru hamowania, w SS1-r z nadzorem hamowania, w SS1-d z hamowaniem sterowanym przez funkcję bezpieczeństwa) i SLS (Safely Limited Speed – nadzór, czy prędkość nie przekracza limitu, np. w trybie ustawiania przy otwartej osłonie). Są to podfunkcje napędu – wymagany poziom zapewnienia bezpieczeństwa (PLr) wyznacza się z oceny ryzyka według PN-EN ISO 13849-1:2023-09 osobno dla każdej funkcji, a osiągnąć go musi cała funkcja, od przycisku lub osłony przez przekaźnik bezpieczeństwa po napęd. Gdy poziom ten zostanie osiągnięty, wejście STO może zastąpić stycznik w obwodzie silnika, ale nie odłącza napięcia od zacisków silnika i nie zastępuje rozłącznika do prac przy silniku; po STO silnik wybiega swobodnie. Na osi pionowej hamulec w silniku jest hamulcem trzymającym – jeżeli utrzymanie osi jest funkcją bezpieczeństwa, jego sterowanie realizuje się podfunkcją SBC (Safe Brake Control), a zatrzymanie sekwencją: SS1, zamknięcie hamulca, STO.
Kompatybilność elektromagnetyczna. Wymagania określa PN-EN IEC 61800-3:2024-04: zakład zasilany z własnej stacji transformatorowej jest drugim środowiskiem i wystarcza w nim napęd kategorii C3, a warsztat zasilany bezpośrednio z publicznej sieci niskiego napięcia, która zasila także budynki mieszkalne, jest pierwszym środowiskiem i wymaga kategorii C1 lub C2; kategoria dotyczy całego układu – napędu, filtru i ekranowanego przewodu silnikowego o długości dopuszczonej przez producenta.
Pytania i odpowiedzi
Czym różni się serwo od falownika?
Falownik reguluje prędkość silnika asynchronicznego, zmieniając częstotliwość zasilania, i zwykle nie mierzy położenia wału. Serwonapęd steruje położeniem, prędkością i momentem serwosilnika w zamkniętej pętli z enkoderem wbudowanym w silnik, dzięki czemu zatrzymuje się w zadanym punkcie z powtarzalnością dziesiątych lub setnych części milimetra (zależnie od mechaniki) i utrzymuje pełny moment w spoczynku. Falownik jest tańszy i wystarcza do regulacji prędkości oraz pozycjonowania zgrubnego; serwonapęd jest niezbędny do dokładnego pozycjonowania osi dynamicznych i do synchronizacji osi.
Falownik czy serwo do przenośnika, stołu obrotowego i osi podawania?
Przenośnik, pompa, wentylator i wrzeciono – falownik, bo liczy się prędkość. Stół indeksujący, oś podawania z zatrzymaniem w zadanym punkcie i osie synchronizowane – serwonapęd, bo liczy się położenie. Oś wolna z pozycjonowaniem zgrubnym, na przykład podnośnik lub oś nastawcza – falownik wektorowy z enkoderem (i z hamulcem, jeżeli oś jest obciążona w spoczynku), jako wariant pośredni.
Czy falownik może pozycjonować?
Tak, w ograniczonym zakresie: falownik wektorowy z kartą enkodera i silnikiem asynchronicznym wyposażonym w enkoder pozycjonuje osie wolne z dokładnością rzędu dziesiątych części milimetra i utrzymuje moment w spoczynku. Bez enkodera pozycjonowanie opiera się na czujnikach i prędkości pełzającej (a tam, gdzie na oś działa siła w spoczynku, także na hamulcu mechanicznym), a jego powtarzalność wynosi ±1–2 mm i zależy od obciążenia. Do osi dynamicznych, interpolowanych lub synchronizowanych potrzebny jest serwonapęd.
Czy serwosilnik można zasilić z falownika?
Technicznie tak, ale wtedy nie powstaje serwonapęd: część falowników prowadzi silnik z magnesami trwałymi bez enkodera w regulacji prędkości, lecz falownik bez enkodera silnika nie zamknie pętli położenia i nie utrzyma momentu w spoczynku; do dokładnego pozycjonowania osi dynamicznych potrzebny jest serwowzmacniacz z enkoderem silnika. Odwrotnie – użycie serwonapędu tam, gdzie wystarcza utrzymanie stałej prędkości bez wymagań dynamicznych, jest możliwe, lecz zwykle nieopłacalne.
Od czego zacząć dobór serwonapędu?
Dobór serwonapędu zaczyna się od profilu ruchu – drogi, czasu cyklu, czasu postoju i przyspieszenia – oraz od momentu obciążenia, a nie od mocy w katalogu. Następnie wybiera się przeniesienie napędu i przełożenie, liczy moment skuteczny cyklu z marginesem i sprawdza stosunek bezwładności; dopiero wtedy wybiera się silnik i serwowzmacniacz, a na końcu interfejs sterowania i zasilanie.
Co to jest STO w falowniku i serwonapędzie?
STO (Safe Torque Off) to podfunkcja bezpieczeństwa według PN-EN 61800-5-2, która po zdjęciu sygnału zezwolenia odcina sterowanie stopnia mocy napędu, tak że silnik nie może wytworzyć momentu – to zatrzymanie kategorii 0. Jeżeli cała funkcja bezpieczeństwa osiąga wymagany PLr, STO może zastąpić stycznik w obwodzie silnika i skraca czas ponownego uruchomienia, ale nie hamuje aktywnie i nie odłącza napięcia od zacisków silnika; oś pionowa wymaga hamulca, a zatrzymanie kontrolowane realizuje podfunkcja SS1. Wymagany poziom PLr wynika z oceny ryzyka według PN-EN ISO 13849-1.
Dobór napędu do Twojej maszyny – wycena
Półautomat z osiami na serwonapędach orientacyjnie mieści się w przedziale 50–150 tys. zł (2–4 miesiące od podpisania umowy do odbioru), a wymiana napędów i sterowania w istniejącej maszynie – 30–50 tys. zł (1–3 miesiące), zależnie od liczby osi; maszyna specjalna z osiami interpolowanymi jest wyceniana według zakresu. Kiedy wymiana napędów opłaca się bardziej niż nowa maszyna, omówiono we wpisie „Modernizacja maszyny czy zakup nowej?”; zakres usług opisano na stronach oferty: modernizacja maszyn produkcyjnych, panele HMI i sterowniki PLC oraz frezowanie CNC.
Jeśli Twoja maszyna gubi pozycję, przezbrojenie na inny format trwa godzinami albo planujesz nowe stanowisko i nie wiesz, czy falownik wystarczy – pokaż nam proces. Przyjeżdżamy, oglądamy maszynę, ustalamy cykl i obciążenia, a w ciągu 48 h od wizyty przesyłamy wstępną wycenę z zakresem prac i orientacyjnym terminem realizacji, w której wskazujemy, w których osiach serwo jest konieczne, a w których wystarczy falownik. Wizyta i wstępna ocena są bezpłatne i do niczego nie zobowiązują.
Zadzwoń: +48 796 019 414, napisz na biuro@automation.net.pl albo wypełnij formularz kontaktowy. Działamy od 15 lat, a realizacje prowadzimy w całej Polsce.